
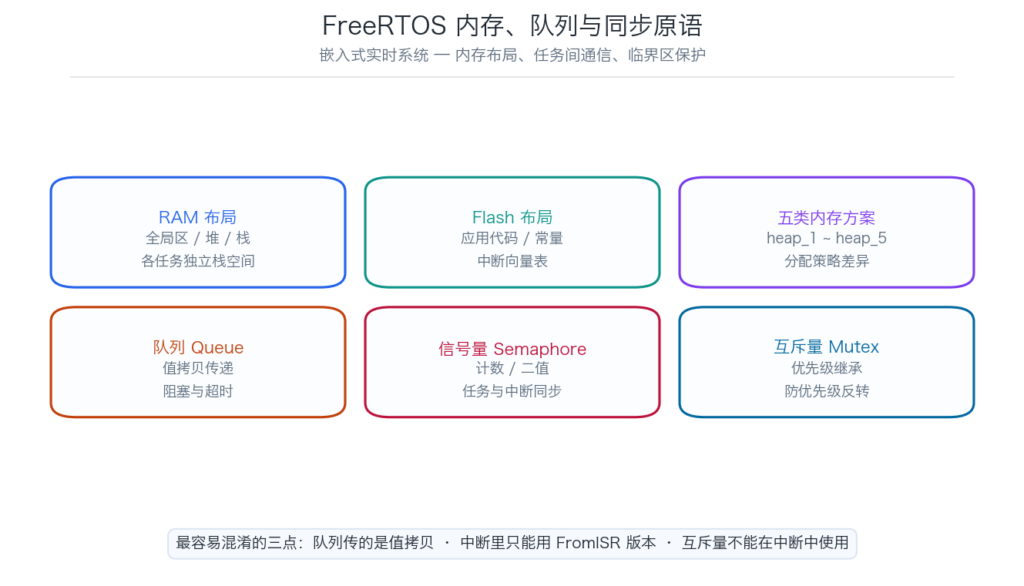
FreeRTOS 作业代写 的失分点很集中:不是不会用 API,而是没搞清楚三个语义区别——队列传的是值拷贝还是引用、中断上下文里该用哪个版本、互斥量和信号量到底差在哪。
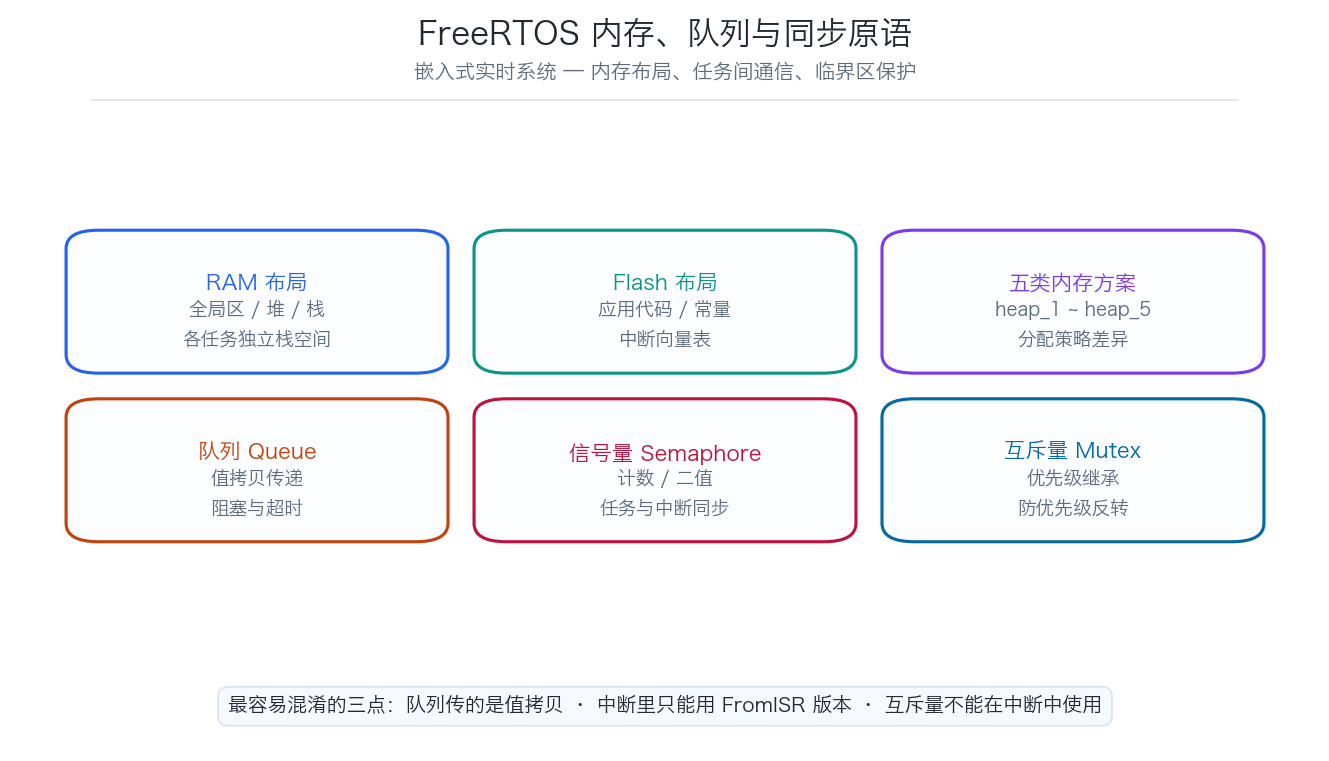
先分清 RAM 和 Flash
嵌入式作业的第一个问题常是「某个变量放在哪」。答案取决于它的生命周期与可变性:
- Flash:应用程序代码、常量、字符串初始化数据、中断向量表。只读,掉电不丢。
- RAM — 全局/静态区:全局数组、全局变量、静态变量。
- RAM — 堆:动态内存分配(
pvPortMalloc/vPortFree)。 - RAM — 栈:局部变量、函数参数、返回地址。每个任务有自己独立的栈,这是最容易配错的地方。
任务的栈深度在 xTaskCreate 里指定,单位是「字」而不是字节(32 位 MCU 上一个字 4 字节)。写小了会栈溢出,典型症状是任务行为诡异或直接进 HardFault。
// 栈深度 128 字 = 512 字节(32 位平台)
xTaskCreate(vTaskFunction, "Task", 128, NULL, tskIDLE_PRIORITY + 1, &xHandle);
五类堆分配方案:为什么有五个
FreeRTOS 提供 heap_1 到 heap_5 五种实现,作业里常要求说明各自的适用场景:
- heap_1:只分配、不释放。最简单、无碎片。适合初始化阶段一次性分配完、之后不再动态申请的系统。
- heap_2:可释放,但不合并相邻空闲块。会产生碎片,已不推荐用于新项目。
- heap_3:对标准库
malloc/free的封装,线程安全由挂起调度器保证。 - heap_4:可释放,且会合并相邻空闲块。最常用。
- heap_5:在 heap_4 基础上支持多块不连续内存区域。适合 RAM 分散在多个物理段的芯片。
实时系统里通常不建议频繁动态分配——分配耗时不确定,会破坏实时性。作业里如果要求论证选型,这个理由比「heap_4 更先进」得分高得多。
队列:传的是值,不是指针
这是 FreeRTOS 最容易被误解的一点:
QueueHandle_t xQueue = xQueueCreate(10, sizeof(uint32_t));

// 发送:把 data 的【内容】拷贝进队列内部存储
uint32_t data = 42;
xQueueSend(xQueue, &data, pdMS_TO_TICKS(100));

// 接收:从队列拷贝到本地变量
uint32_t received;
xQueueReceive(xQueue, &received, portMAX_DELAY);
xQueueSend 接收的是指针,但它做的是内容拷贝——把 sizeof(uint32_t) 个字节复制进队列自己的缓冲区。所以发送局部变量的地址是安全的,函数返回后队列里的数据依然有效。
反过来,如果要传大结构体,拷贝开销会很大。这时应传指针 —— 但必须保证指针指向的内存在接收方使用期间一直有效,否则就是悬垂指针。这个权衡是作业里常见的论述题。
中断里必须用 FromISR 版本
void vISR(void) {
    BaseType_t xHigherPriorityTaskWoken = pdFALSE;

    xQueueSendFromISR(xQueue, &data, &xHigherPriorityTaskWoken);

    // 如果唤醒了更高优先级任务,中断返回后应立即切换
    portYIELD_FROM_ISR(xHigherPriorityTaskWoken);
}
忘记 portYIELD_FROM_ISR 是最常见的中断相关失分点。不加这一句,被唤醒的高优先级任务要等到下一个 tick 才运行,实时性直接崩掉——现象是「功能对,但响应慢」。
信号量、互斥量、计数信号量
三者 API 相似,用途完全不同:
- 二值信号量:用于任务与中断之间的同步。中断给出信号,任务等待信号。
- 计数信号量:管理多个相同资源的配额(例如 3 个缓冲区可用)。
- 互斥量(Mutex):用于互斥访问共享资源,带优先级继承机制。
为什么互斥量不能用信号量替代
假设低优先级任务 L 持有锁,高优先级任务 H 在等待。此时中优先级任务 M 就绪——M 会抢占 L,导致 L 迟迟不释放锁,H 被 M 无限期阻塞。这就是优先级反转。
互斥量的优先级继承会把 L 的优先级临时提升到 H 的高度,让 L 尽快执行完并释放锁,从而避免 M 插队。
两条硬性规则:
- 互斥量不能在中断中使用——中断没有「持有者」的概念,优先级继承机制无从作用。
- 递归互斥量只在同一任务需要重复获取同一把锁时使用(
xSemaphoreCreateRecursiveMutex)。
常见扣分点
- 任务栈深度单位搞错(按字节算而不是按字)。
- 把队列当指针传递用,误以为传的是地址。
- 中断中调用非 FromISR 版本 API。
- 忘记
portYIELD_FROM_ISR。 - 用二值信号量代替互斥量保护共享资源,未处理优先级反转。
- 在中断里使用互斥量。
- 未在
FreeRTOSConfig.h中配置足够的堆空间,运行到一半分配失败。 - 无法说明五种堆方案的差异与选型理由。
常见问题
FreeRTOS 作业一般用什么开发环境?
课程常用的组合有:STM32CubeIDE + FreeRTOS(CMSIS-RTOS 封装)、Keil MDK + 原生 FreeRTOS、以及 QEMU 上的仿真环境。如果作业要求跑在特定开发板上,我们会按指定工具链交付,并注明 FreeRTOSConfig.h 的关键配置项。
怎么判断任务栈设小了?
两种方法:一是打开 configCHECK_FOR_STACK_OVERFLOW 并实现 vApplicationStackOverflowHook;二是用 uxTaskGetStackHighWaterMark() 查询栈的历史最低剩余量,据此调整。后者更适合交付前的自检——能拿到具体数字写进报告。
队列和任务通知该怎么选?
任务通知(Task Notification)比队列更快、更省内存,但限制明显:只能一对一(发送方必须知道接收方的任务句柄),且无法缓冲多条消息。需要多对一、或需要排队缓冲时仍要用队列。作业里如果要求比较,这个取舍是核心论点。
为什么中断里不能调用带阻塞的 API?
因为中断上下文不属于任何任务,阻塞意味着「让出 CPU 等待」,而中断里没有可以挂起的任务实体。所以 FromISR 版本的 API 把超时参数换成了 xHigherPriorityTaskWoken 标志——它不阻塞,只报告「是否需要切换任务」。
报告里需要画出任务状态图吗?
取决于课程要求。多数嵌入式课程的实验报告会要求给出任务状态迁移图(Running / Ready / Blocked / Suspended)以及一个具体的迁移实例,说明你的设计里任务如何在这几个状态间切换。这部分常占独立分值。
优先级该怎么分配?
常用原则是 Rate Monotonic:周期越短的任务优先级越高。中断服务程序优先级最高(由硬件 NVIC 决定),其次是硬实时任务,然后是软实时任务,日志与显示类任务放在最低。作业里如果要求论证,把这条原则和你的具体任务集对应起来说明。
代写Pro 的 FreeRTOS 服务
- 语义正确:队列值拷贝、FromISR 版本、优先级继承逐项落实,不踩语义陷阱。
- 可运行可验证:按指定工具链交付,含构建说明与
FreeRTOSConfig.h关键项注释。 - 报告有论证:堆方案选型、优先级分配、任务划分都给出理由。
- 状态图与实测:任务状态迁移图、栈水位实测数据一并提供。